

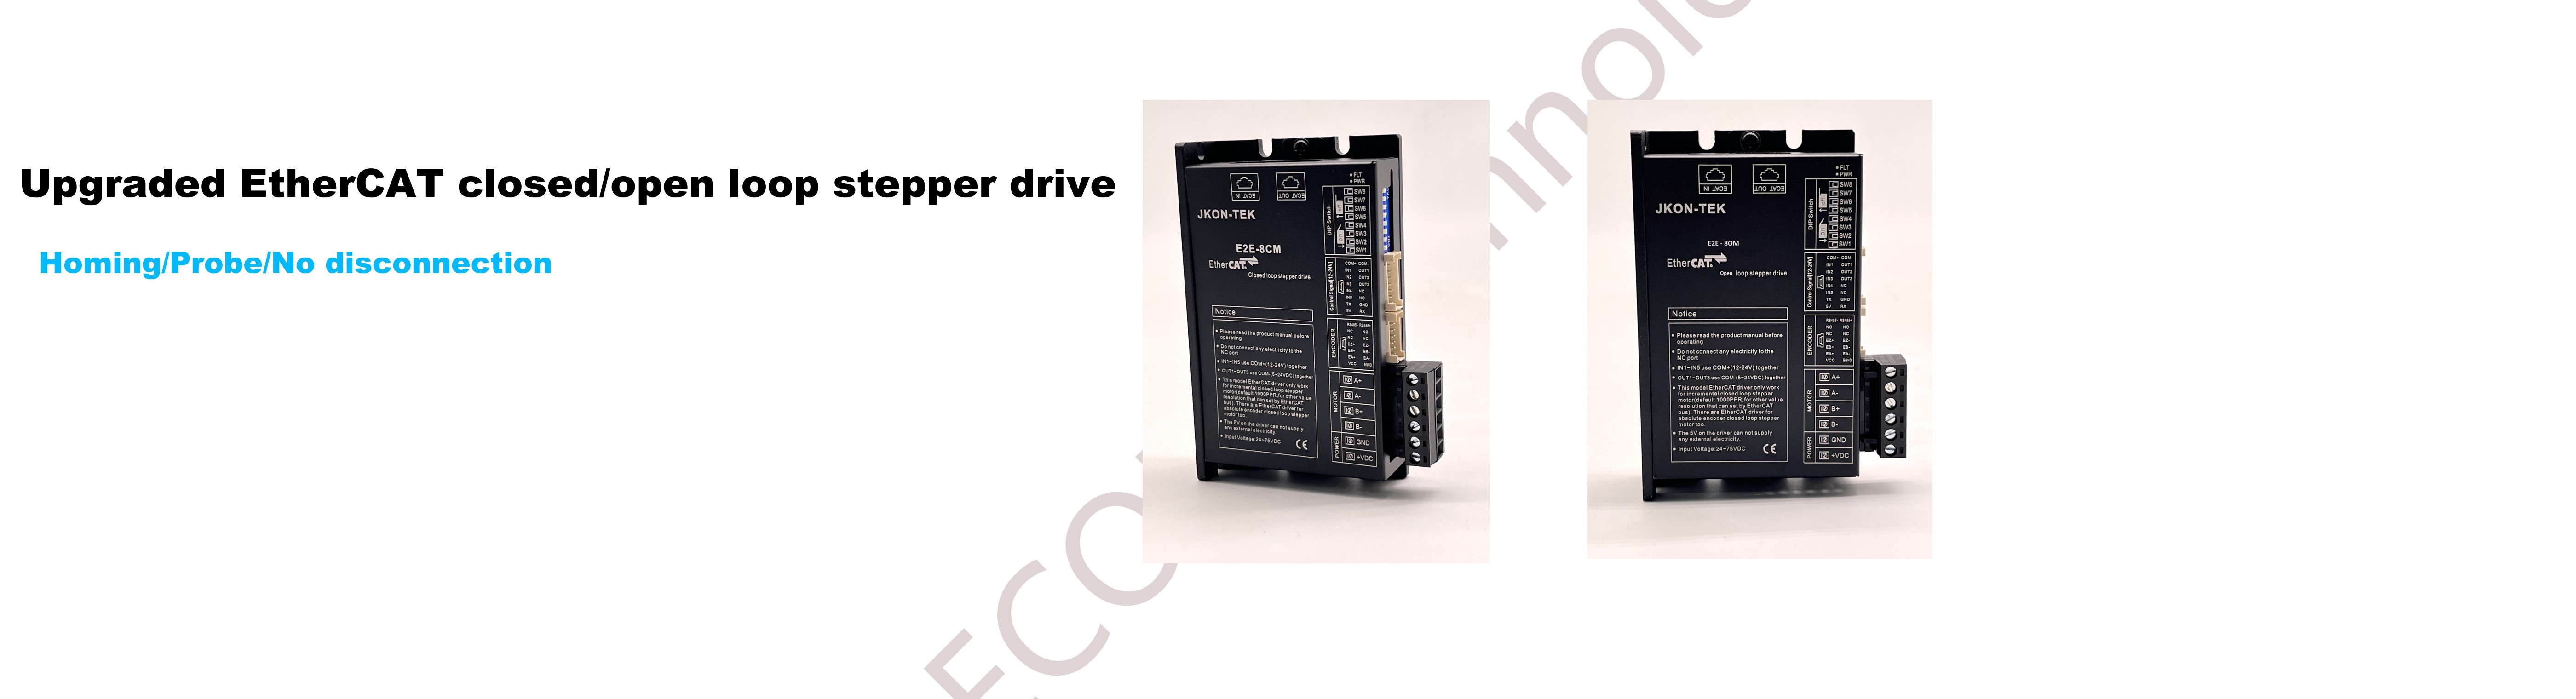


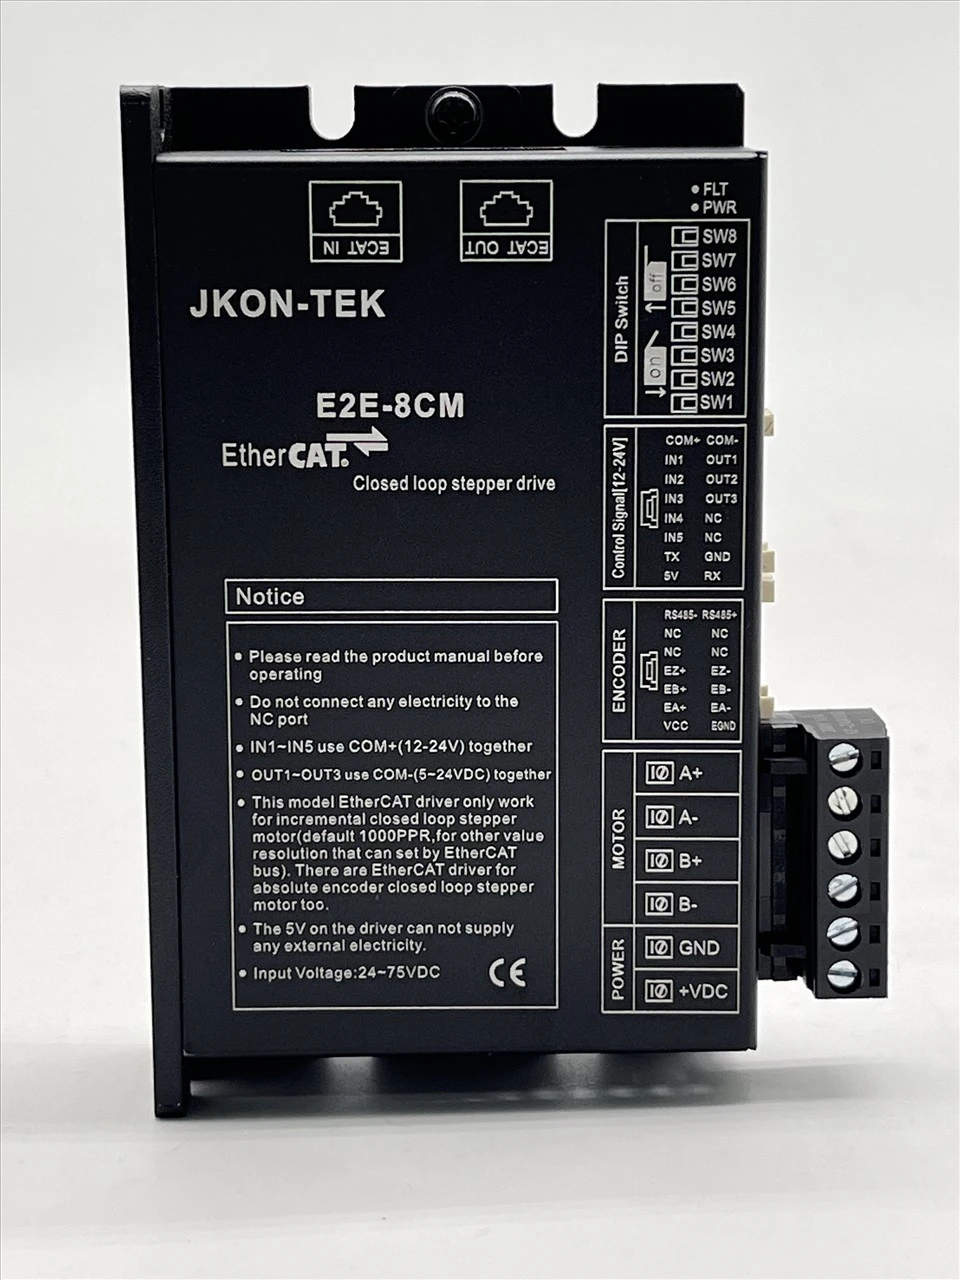


Drive EtherCAT seri E2E adalah generasi baru kami, yang menambahkan banyak fungsi yang umum ditemui dalam aplikasi, dan kami adalah pabrikan yang memiliki fungsi penuh tersebut.
Fungsi Dasar
1. Tegangan DC24~75V
2. Pilihan kaleng 1~8,4A saat ini
3. Fungsi homing: Batas homing, homing sinyal Encoder Z, homing titik asli
4. Fungsi pemeriksaan
5. fungsi pengaturan ambang batas pra-berkendara offline
6. Resolusi dapat dipilih dari 1000PPR hingga 5000PPR
Fungsi Sakelar Dial Produk
Catatan khusus: Kode panggil SW1-SW6 adalah pilihan kode untuk fungsi multiplexing
Saat DIP SW1-SW6 MATI, pengemudi beradaptasi dengan Beckoff, Omron (dapat secara otomatis memindai model alamat Omron yang cocok), TRIO (dapat secara otomatis memindai model alamat Omron yang cocok),INOVANCE,ADVANTECH, ADLINK, KEYENCE (dapat secara otomatis memindai alamat yang cocok nomor model Omron), LNC, ZMotion, Xinje, Panasonic, ADTECH, dll. Stasiun master diperlukan untuk secara otomatis memindai PLC atau pengontrol yang menyesuaikan dengan alamat stasiun budak, Stasiun master memiliki fungsi memindai dan mencocokkan alamat secara otomatis, dan tidak diperlukan kode panggil untuk mengatur alamat. Ketika hanya satu bit DIP SW1-SW6 yang AKTIF, driver beradaptasi dengan OMRON (model OMRON dengan alamat yang ditetapkan oleh DIP saja), Cui'o (model Cui'o dengan alamat yang ditetapkan oleh DIP saja) dan master lainnya stasiun. Stasiun master tersebut perlu mengatur alamat driver berdasarkan perangkat keras (seperti DIP atau komputer atas). SW1-SW6 akan mengatur alamat driver dengan mengacu pada tabel alamat berikut:
.
|
Alamat stasiun budak |
SW1 |
SW2 |
SW3 |
SW4 |
SW5 |
SW6 |
|
Bawaan [0] |
PADA |
PADA |
PADA |
PADA |
PADA |
PADA |
|
1 |
MATI |
PADA |
PADA |
PADA |
PADA |
PADA |
|
2 |
PADA |
MATI |
PADA |
PADA |
PADA |
PADA |
|
3 |
MATI |
MATI |
PADA |
PADA |
PADA |
PADA |
|
--- |
--- |
--- |
--- |
--- |
--- |
--- |
|
63 |
PADA |
MATI |
MATI |
MATI |
MATI |
MATI |
Alamat korespondensi=SW1 * 1+SW2 * 2+SW3 * 4+SW4 * 8+SW5 * 16+SW6 * 32
A. Pengaturan arah awal motor
|
Arah awal |
SW7 |
menjelaskan |
|
CCW |
Mati |
Rotasi ke depan |
|
CW |
Pada |
kemunduran |
B. Pengaturan waktu filter penghalusan
|
Filter pemilihan waktu |
SW8 |
Filter pengaturan waktu |
|
S |
Mati |
Saat SW7 diaktifkan, SW7 dapat diatur ke waktu pemfilteran yang diperlukan melalui ECAT, dengan nilai maksimum 25,6 mdtk dan resolusi 0,1 mdtk. Semakin besar waktu penyaringan, semakin baik akselerasi dan performa kecepatan tinggi, namun efek interpolasi menjadi lebih buruk. |
|
S |
Pada |
Catatan: Waktu perubahan dapat disetel ke nilai apa pun melalui bus ECAT, dengan rentang 100us-25600us. SW7 harus disetel ke OFF
C. Pemeriksaan tes mandiri
|
Pemeriksaan tes mandiri |
SW9 |
|
Menerima sinyal ECAT dan bekerja secara normal |
Mati |
|
Pemeriksaan tes mandiri driver IO |
Pada |
Sakelar dial SW9 dapat digunakan untuk mengatur pengemudi untuk menguji apakah pengemudi dan motor dalam kondisi baik; mati berarti pengemudi dalam kondisi kerja standar; On artinya selama pengemudi dapat menjalin komunikasi dengan stasiun induk, motor dapat berputar maju/mundur satu putaran dan beroperasi berulang kali. Fungsi menyalakan driver hanya efektif setelah kode dial disetel.
D. Mendorong pengaturan pemilihan loop terbuka/loop tertutup
|
Mendorong pengaturan loop terbuka/loop tertutup |
SW10 |
menjelaskan |
|
lingkaran tertutup |
Mati |
Perlu menggerakkan motor stepper loop tertutup tambahan |
|
lingkaran terbuka |
Pada |
Menggerakan motor stepper loop terbuka |
F. Pengaturan deteksi ambang batas pra-penggerak
|
Pengaturan deteksi ambang batas sebelum berkendara |
SW11 |
menjelaskan |
|
standar |
Mati |
4000Fz |
|
Pengaturan ambang deteksi pra-penggerakan |
Pada |
10000Fz |
G. Loop tertutup menahan pengaturan persentase saat ini
|
Loop tertutup menahan pengaturan persentase saat ini |
SW12 |
Filter pengaturan waktu |
|
60% |
Mati |
Ketika SW12 dimatikan, persentase arus penahan loop tertutup dapat diatur melalui ECAT, dengan nilai maksimum 100% dan resolusi 1%. Jika diset 50% maka arus start motor yang diberikan oleh pengemudi adalah 4A (puncak), arus maksimum 8A (puncak) dan arus beban lebih 9A (puncak). |
|
40% |
Pada |
Untuk informasi lebih lanjut, silakan hubungi email penjualan kami: inquiry@hybridservo.com untuk mendapatkan manualnya.
Tag populer: drive ethercat generasi baru untuk motor servo yang mudah, pabrikan, pemasok, pabrik


