

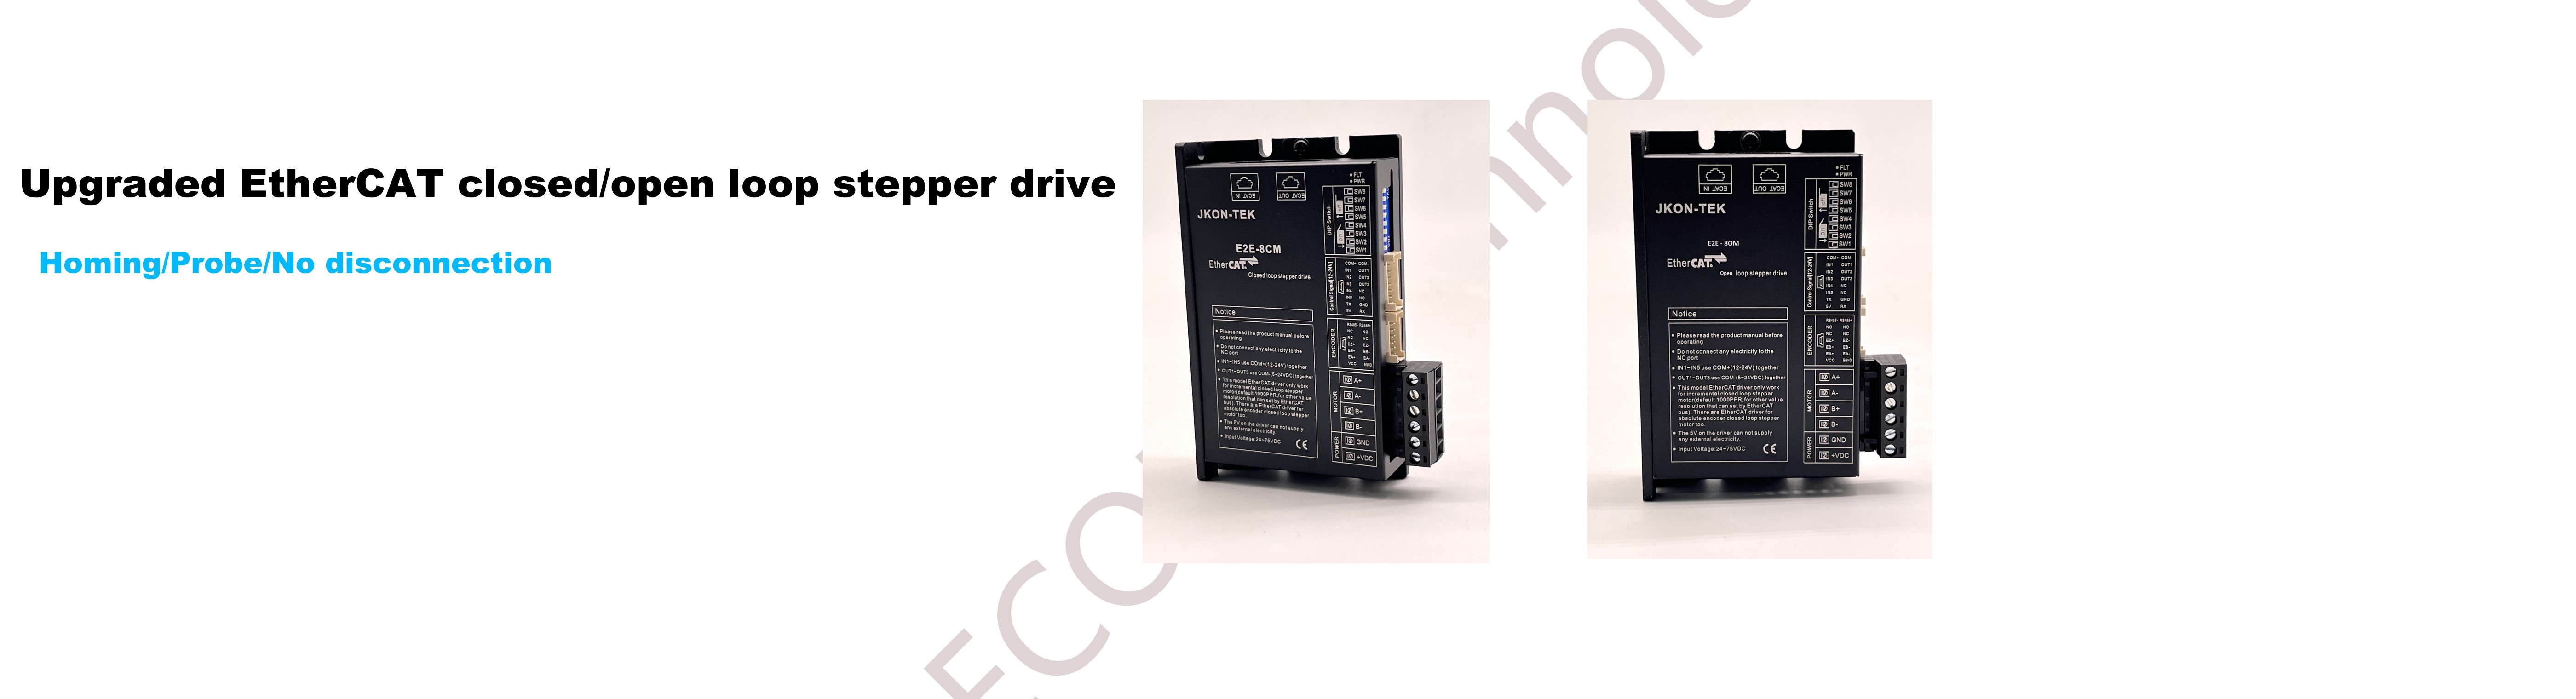




Stepping motor Micro-step Control
Kinerja berjalan motor stepper sangat terkait dengan drive steppernya, dan kekurangan motor stepper dapat diatasi dengan peningkatan teknologi drive. Micro-step drive dibandingkan dengan metode penggerak lainnya
, itu tidak bisa hanya mengurangi sudut langkah dari motor melangkah, meningkatkan resolusi, tetapi juga mengurangi atau menghilangkan getaran frekuensi rendah, sehingga motor berjalan lebih lancar dan merata.
Secara keseluruhan, micro-step drive memiliki kinerja kendali terbaik. Karena sistem servo motor servo low-end yang umum tidak memiliki umpan balik enkoder, maka arus kontrol internal menurun saat kecepatan motor meningkat, yang menyebabkan langkah hilang. Oleh karena itu, di lapangan di mana kecepatan dan akurasi tidak tinggi, aplikasi sangat luas, dan ketepatan mengemudi tinggi. Mikro-langkah adalah bahwa penggerak langkah drive setiap pulsa dari perangkat atas, dan koefisien pembagian diatur oleh perangkat dibagi menjadi output pulsa koefisien, yang berarti bahwa motor melangkah adalah 200 pulsa per revolusi, jika driver motor stepper dibagi menjadi 32, driver motor stepper perlu output 6400 pulsa ke motor stepper membuat satu revolusi. Biasanya dibagi menjadi 2, 4, 8, 16, 32, 62, 128, 256, 512 ...
Di negara-negara asing, untuk sistem melangkah, motor langkah dua fase hibrida dan driver mikro-langkah yang sesuai digunakan. Namun, di Cina, sebagian besar pengguna tidak terlalu sadar akan "segmentasi", dan beberapa orang hanya berpikir bahwa ubdivisi adalah untuk meningkatkan akurasi, tetapi tidak. Subbagian terutama untuk meningkatkan kinerja berjalan motor.
Uraiannya adalah sebagai berikut:
Kontrol subdivisi dari motor melangkah direalisasikan oleh pengemudi dengan tepat mengendalikan arus fase dari motor melangkah. Ambil motor dua fase sebagai contoh, jika arus fasa pengenal motor adalah 3A, jika driver konvensional digunakan (seperti metode memotong arus konstan yang umum digunakan) untuk menggerakkan motor, arus motor dalam belitan akan tiba-tiba dari 0 hingga 3A atau dari 3A ke 0 untuk setiap langkah motor. Perubahan besar dari arus fase pasti akan menyebabkan v ibrasi dan kebisingan mesin.
Jika driver mikro-langkah digunakan, motor didorong dalam keadaan terbagi. Untuk setiap mikrostep motor, perubahan arus dalam belitan hanya 0,3A bukan 3A, dan saat ini adalah perubahan sinusoidal , yang sangat meningkatkan getaran dan kebisingan motor, oleh karena itu, keunggulan kinerja adalah keuntungan nyata dari bagian. Karena pengemudi subdivisi harus secara tepat mengontrol arus fasa motor, agar memiliki persyaratan teknis yang relatif tinggi dan persyaratan proses untuk motor penggerak langkah, biayanya akan lebih tinggi.
Perhatikan bahwa beberapa driver di China menggunakan "smoothing" alih-alih pembagian, dan beberapa juga disebut micro-step, tetapi ini bukan subdivisi yang benar. Diharapkan bahwa mayoritas pengguna harus membedakan esensi dari keduanya:
1. "Smoothing" tidak tepat mengontrol arus fasa motor, tetapi hanya memperlambat laju perubahan arus, sehingga "menghaluskan" tidak menghasilkan microsteps, dan microsteps yang terbagi dapat digunakan untuk penentuan posisi yang tepat.
2. Ketika arus fasa motor dihaluskan, itu akan menyebabkan torsi motor menurun, dan kontrol pembagian tidak akan menyebabkan torsi motor menurun. Sebaliknya, torsi akan meningkat.