

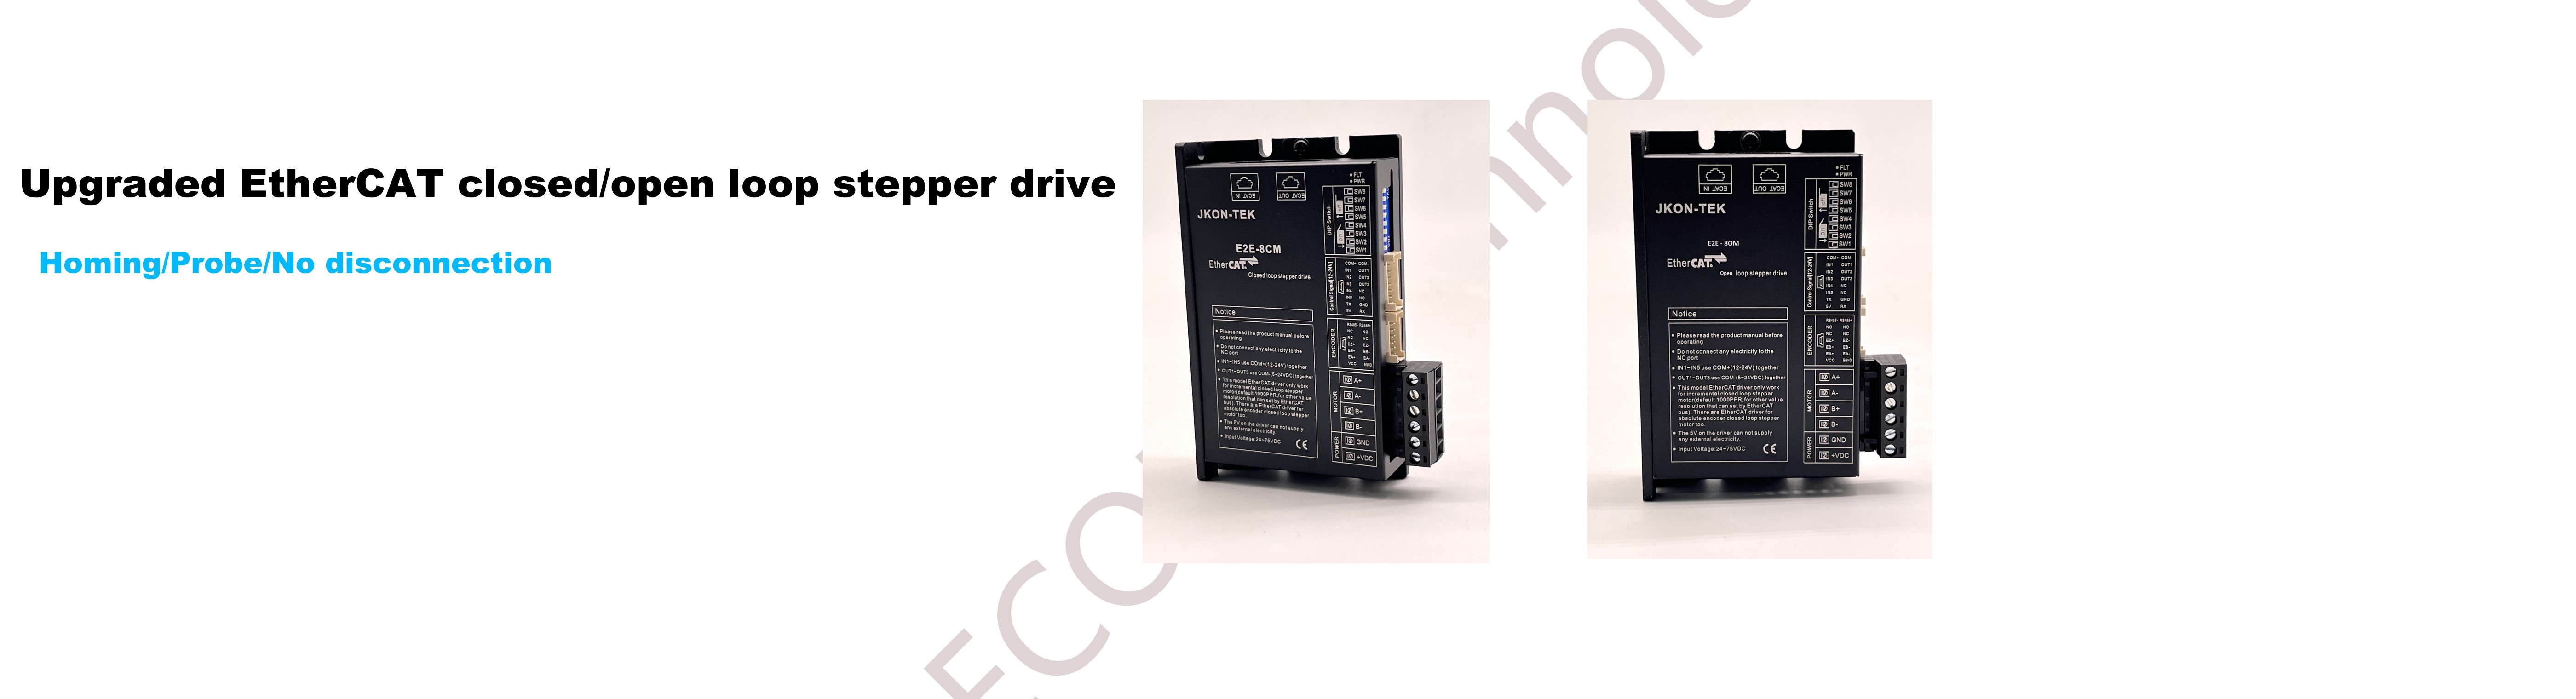




Perbedaan antara AC Servo Motor dan Stepper motor
Hal ini juga diketahui bahwa peran utama motor adalah untuk menghasilkan torsi mekanis drive, sebagai sumber daya dari berbagai listrik dan mekanikoperasi, adalah bagian penting dari mesin CNC cutting, butthere adalah dua jenis motor secara luas digunakan di pasar saat ini
, satu adalah stepping Motor, yang lain adalah AC servo motor, berikut kami telah melihat lebih dekat pada perbedaan antara kinerja motor dua
Stepper motor adalah perangkat diskrit gerak, dan modern teknologi kontrol digital memiliki penghubung penting. Pada saat inisistem kontrol digital domestik, aplikasi stepper motor sangat luas. Dengan munculnya all-digital AC servosistem AC servo motor yang juga semakin digunakan dalam sistem digital control. Untuk memenuhi tren pengembangankontrol digital, sebagian besar sistem kontrol gerak menggunakan stepper motor atau all-digital AC servo motor sebagai implementasimotor. Meskipun keduanya sama dalam mode kontrol (pulsa seri dan arah sinyal), ada perbedaan yang signifikan dalamkinerja dan aplikasi. Sekarang bandingkan kinerja keduanya.
Pertama, akurasi kontrol berbeda
Dua fasa hibrida stepper motor langkah sudut umumnya 3.6 °, 1.8 ° dan 1.2°, lima-fase hibrida stepper motor langkah sudut adalah umumnya
0,72 °, 0.36 °. Ada juga beberapa kinerja tinggi stepper motor dengan sudut langkah yang lebih kecil. Seperti perusahaan four way
untuk penggunaan EDM mesin stepper motor, sudut langkah adalah ° 0,09; Jerman BERGER LAHR perusahaan produksi tiga fase
hibrida stepper motor, sudut langkah melalui saklar DIP dapat mengatur 1.8 ° 0.9 ° 0,72 °, 0.36 °, 0,18 °,0,09 °, 0.072 °, 0.036 °, kompatibel dengan sudut langkah motor stepper dua fase dan fase lima hibrida. Teknologi Shenzhen ECONbiasanya menghasilkan bipolar dan tiga fase motor melangkah, dan sudut langkah adalah 1.8°, 1.2°, dapat digunakan dalam kebanyakan mesin CNC.
Keakuratan AC servo motor dijamin oleh rotary encoder di bagian belakang poros motor. Mengambil ECON-digital semuaAC servo motor misalnya, dengan motor standar 2500-kawat encoder, karena drive internal menggunakan frekuensi quadrupleteknologi, setara dengan pulsa 360 ° / 10000 = 0.036 °. Untuk motor dengan 17-bit encoders, sopir menerima 217 = 131072pulsa, motor menghidupkan satu putaran, yaitu, setara dengan pulsa adalah 360 ° / 131072 = 9.89 detik, adalah 1/655 setara dengan pulsastepper motor dengan langkah sudut 1.8 °.
Kedua, berbagai karakteristik frekuensi rendah
Stepper motor mudah untuk memiliki fenomena getaran frekuensi rendah pada kecepatan rendah. Frekuensi getaran yang berkaitan dengan beban
kondisi dan kinerja drive. Hal ini umumnya percaya bahwa frekuensi getaran adalah setengah dari motor pemakaianlandas frekuensi. Fenomena ini getaran frekuensi rendah, yang ditentukan oleh prinsip kerja dari stepperMotor, sangat menguntungkan operasi normal mesin. Ketika stepper motor beroperasi di rendah kecepatan, redamanteknologi harus umumnya digunakan untuk mengatasi fenomena getaran frekuensi rendah, seperti menambahkan damper pada motoratau drive yang menggunakan teknologi mikro-langkah.
AC servo motor berjalan sangat lancar, bahkan pada kecepatan rendah tidak akan terjadi getaran fenomena. Sistem servo AC denganresonansi penindasan fungsi, dapat menutupi kekurangan kekakuan mekanis, dan sistem internal memiliki frekuensi resolusi fungsi(FFT), dapat mendeteksi titik resonansi mekanis, mudah untuk menyesuaikan sistem.
Ketiga, berbeda torsi-Frekuensi Karakteristik
Torsi output stepper motor berkurang sebagai kecepatan meningkat dan menurun drastis pada kecepatan yang lebih tinggi, sehinggamaksimum kecepatan operasional adalah biasanya antara 300 dan 600 RPM. AC servo motor adalah output konstan torsi, yaitu dalam jarak yang dinilaikecepatan (biasanya RPM 2000 atau 3000 RPM), bisa output nilai torsi, di atas kecepatan nilai output daya konstan.
Keempat, kelebihan kapasitas ini berbeda
Stepper motor umumnya tidak memiliki kelebihan kapasitas. AC servo motor memiliki kapasitas kuat yang berlebihan. Mengambil ECON AC servo
sistem sebagai contoh, itu memiliki kecepatan yang berlebihan dan kelebihan kapasitas torsi. Torsi maksimum adalah tiga kali dari nilaitorsi dan dapat digunakan untuk mengatasi inersia torsi inersia beban pada saat aktivasi. Melangkah motor sejaktidak seperti kelebihan kapasitas, untuk mengatasi Momen inersia ini dalam pemilihan, sering perlu untuk memilih yang lebih besartorsi motor, sementara mesin tidak perlu torsi yang besar seperti itu selama pekerjaan normal, maka limbah torsi.
Kelima, menjalankan kinerja berbeda
Stepper motor kontrol adalah kontrol loop terbuka, frekuensi awal terlalu tinggi atau beban terlalu besar cenderunglangkah kehilangan atau fenomena kios, berhenti di kecepatan tinggi cenderung overshoot fenomena, sehingga untuk memastikan akurasinya kontrol,harus ditangani meningkatkan dan mengurangi kecepatan masalah. Sistem AC servo drive kontrol loop tertutup, pengemudi dapat langsungsampel dari sinyal umpan balik bermotor encoder, konfigurasi internal dan lokasi loop loop kecepatan, umumnyatidak muncul loncatan langkah motor hilang atau overshoot fenomena, kontrol kinerja lebih dapat diandalkan.
Enam, kinerja kecepatan respon berbeda
Stepping motor dari percepatan statis untuk bekerja kebutuhan kecepatan (biasanya ratusan putaran per menit) 200-400
milidetik. AC servo system percepatan kinerja lebih baik, mengambil ECON 400W AC servo motor misalnya, dariakselerasi statis untuk yang dinilai kecepatan 3000 RPM hanya beberapa milidetik, dapat digunakan untuk cepat memulai dan menghentikan kontrolacara-acara.
Singkatnya, sistem AC servo ini stepper motor pada banyak aspek kinerja. Tetapi dalam beberapa kesempatan rendah persyaratan
sering menggunakan stepper motor untuk melakukan implementasi motor. Oleh karena itu, ECON mengingatkan konsumen dalam pembelian mengemudi proses sistem kontrolharus mempertimbangkan persyaratan pengendalian, biaya, dan faktor-faktor lain, memilih motor kontrol cocok.