

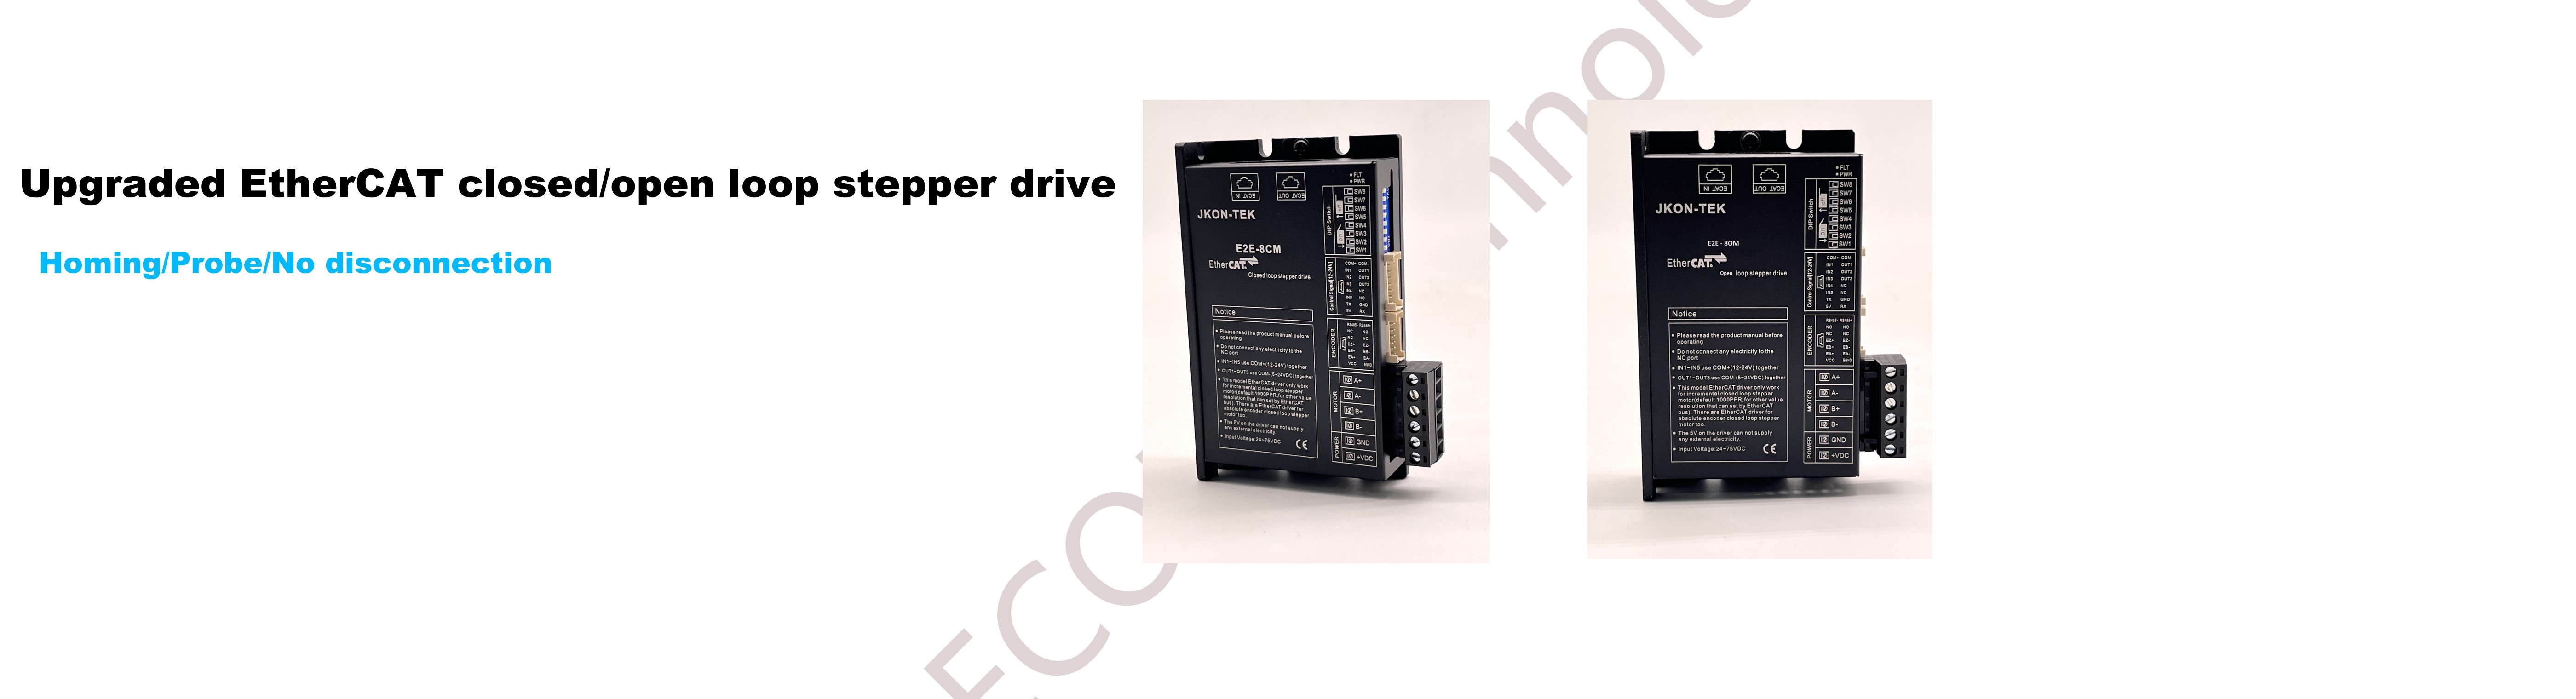




Apa itu Drive Ethercat Stepper
Teknologi perubahan orang hidup, perubahan teknologi cara Anda berpikir. Dalam bidang automation, teknologi canggih secara langsungmempengaruhi mesin bekerja, sebuah operasi pabrik. Topik hari ini adalah tentang ECON's etherCAT tutup loop stepper drive, yang jugapertama disebut loop tertutup motor controller, adalah stepper drive dapat loop terbuka dan menutup loop, kedua drive ini adalah etherCATBus stepper. Sekarang kita memiliki deskripsi rinci dari drive ini dengan pertanyaan untuk menjawab format.
FAQ 1:how banyak jenis jaringan komunikasi industri?
Menyimpulkan untuk tiga jenis,
1) jaringan: RS485 485 / MODBUS adalah jaringan industri yang sangat umum, sangat mudah untuk mencapai, dan ada mayainstrumen dukungan RS485
2) jaringan HART: membawa maju oleh Emerson, fitur utama adalah superpostion sinyal digital pada sinyal 4-20mA saat ini.Tapi HART tidak terbuka untuk pasar
3) FieldBus jaringan: ini adalah tren sekarang, nama keluarga protokol jaringan industri komputer yang digunakan untuk real-time kontrol didistribusikan,distandardkan sebagai IEC 61158.It memiliki bidrectional, multi-poin dan fitur bus komunikasi digital.
FAQ 2: sejarah FieldBus
Bitbus
Teknologi bus umum digunakan bidang tertua adalah Bitbus. Bitbus diciptakan oleh Intel Corporation untuk meningkatkan penggunaanSistem multibus di sistem industri dengan memisahkan lambat i/o fungsi dari memori akses yang lebih cepat. Hari BITBUS dikelola oleh BEUG - BITBUS Eropa pengguna Group.
Standardisasi
Meskipun teknologi fieldbus telah ada sejak tahun 1988, dengan selesainya ISA S50.02 standar, pengembanganstandar internasional mengambil bertahun-tahun. Pada tahun 1999, Komite standar IEC SC65C/WG6 bertemu untuk mengatasi perbedaan dalamrancangan fieldbus IEC standar. Hasil dari pertemuan ini adalah bentuk awal standar IEC 61158 dengan delapanset protokol yang berbeda yang disebut "Jenis" sebagai berikut:
Tipe 1: Yayasan Fieldbus H1
Tipe 2: ControlNet
Tipe 3: PROFIBUS
Tipe 4: P-NET
Jenis 5: Yayasan fieldbus HSE (High-Speed Ethernet)
Tipe 6: SwiftNet (sebuah protokol yang dikembangkan untuk Boeing, sejak ditarik kembali)
Tipe 7: WorldFIP
Tipe 8: INTERBUS-S
Bentuk standar pertama kali dikembangkan untuk pasar umum Eropa, berkonsentrasi kurang pada kesamaan dan mencapaitujuan utamanya-penghapusan pengekangan perdagangan antara bangsa-bangsa. Masalah penyesuaian sekarang tersisa untuk internasionalkonsorsium yang mendukung semua jenis standar fieldbus. Segera setelah disetujui, pengembangan standar IEC bekerjaberhenti dan Komite dibubarkan. Komite IEC baru SC65C/MT-9 dibentuk untuk menyelesaikan konflik dalam bentuk dan zatdalam halaman-halaman lebih dari 4000 IEC 61158. Bekerja pada tipe protokol yang di atas substansial lengkap. Protokol-protokol baru,
seperti untuk keselamatan fieldbuses atau real-time Ethernet fieldbuses yang diterima menjadi definisi fieldbus internasionalstandar selama siklus khas pemeliharaan 5 tahun. Dalam versi 2008 standar, jenis fieldbus direorganisasi menjadi komunikasi profil keluarga (CPFs):
CPF 1: Yayasan Fieldbus
CPF 2: CIP
CPF 3: PROFIBUS
CPF 4: P-NET
CPF 5: WorldFIP
CPF 6: INTERBUS
CPF 7: SwiftNet (ditarik)
CPF 8: CC-Link
CPF 9: HART
CPF 10: Vnet/IP
CPF 11: TCnet
CPF 12: EtherCAT
CPF 13: Ethernet Powerlink
CPF 14: EPA
CPF 15: MODBUS-RTPS
CPF 16: SERCOS [4] [5]
Teknologi Foundation Fieldbus dan Profibus sekarang umumnya dilaksanakan dalam bidang kontrol proses, sementara EtherCATumumnya menggunakan tahun ini
FAQ 3: Apakah EtherCAT?
Ethernet untuk kontrol teknologi otomatisasi - adalah sebuah sistem berbasis Ethernet fieldbus, diciptakan oleh Beckhoff Otomasi.Protokol standar di IEC 61158 dan cocok untuk keras dan lembut baik real-time persyaratan otomatisasiteknologi.
Tujuan selama perkembangan EtherCAT adalah untuk menerapkan Ethernet untuk otomatisasi aplikasi yang memerlukan update data singkatkali (juga disebut siklus waktu; ≤ 100 µs) dengan komunikasi rendah jitter (untuk sinkronisasi tepat tujuan; ≤ 1 µs)dan biaya rendah hardware.
FAQ 4: Apa Apakah keuntungan dari EtherCAT?
Dengan EtherCAT, standar Ethernet packet atau bingkai (menurut IEEE 802.3) tidak lagi diterima, ditafsirkan,dan disalin sebagai proses data pada setiap node. Perangkat budak EtherCAT membaca data yang ditujukan kepada mereka sementara telegrammelewati perangkat, pengolahan data "on the fly". Demikian pula, input data yang dimasukkan saat melewati telegrammelalui. Bingkai tidak benar-benar diterima sebelum diproses; Sebaliknya pengolahan dimulai sesegera mungkin.Mengirim juga dilakukan dengan minimum penundaan kecil kali. Biasanya seluruh jaringan dapat diatasi denganhanya satu frame.
1) diagnosis: deteksi cepat, tepat gangguan adalah salah satu dari banyak fitur diagnostik EtherCAT.
Sinkronisasi 2): untuk sinkronisasi mekanisme didistribusikan clock diterapkan, yang mengarah ke sangat rendah jitter,
secara signifikan kurang dari 1 µs, bahkan jika komunikasi siklus kegugupan, yang setara dengan IEEE 1588 ketepatan waktu
Protokol standar (PTP). Oleh karena itu, EtherCAT tidak memerlukan perangkat keras khusus dalam perangkat master dan dapat
diimplementasikan dalam perangkat lunak pada MAC Ethernet standar, bahkan tanpa komunikasi khusus coprocessor.
Topologi 3): menggunakan full-duplex lapisan fisik Ethernet, EtherCAT budak kontroler menutup port terbuka secara otomatis
dan kembali Ethernet frame jika perangkat hilir tidak terdeteksi. Budak perangkat mungkin memiliki satu, dua, atau pelabuhan lain. Karena
ini fitur EtherCAT memungkinkan banyak topologi jaringan, termasuk line, pohon, cincin, bintang, atau kombinasi
daripadanya. Protokol juga memungkinkan banyak fitur komunikasi seperti kabel redundansi, menghubungkan panas dari segmen,
perubahan perangkat selama operasi, atau bahkan master redundansi dengan panas siaga.
FAQ 5: Apakah drive stepper ECON's EtherCAT?
ECON's EtherCAT drive stepper, berdasarkan protokol EtherCAT, dan menggunakan Beckoff's chip untuk mencapai fungsi EtherCAT. Saat ini,kami hanya menggunakan teknologi ini di salah satu model drive stepper, itu bisa loop terbuka dan loop tertutup, cocok dengan motor dari 57 ~ 86 bingkaiukuran dan tegangan adalah 20 ~ 80VDC, juga dapat digunakan untuk listrik AC, tambahkan catu daya dalam, maka perubahan. Dukungan drive ini program,panjang disctance kontrol, komunikasi digital data, besar Penyimpanan, terutama kabel, itu adalah umum kabel jaringan, mudah untuk membelidari pasar, dan kabel koneksi sederhana, kabel port adalah kurang. Keuntungan besar yang lain, menghabiskan lebih sedikit uang untuk mendapatkan EtherCAT produk.Dan satu drive dapat digunakan untuk sistem loop terbuka dan sistem loop tertutup.

